很多客户问:同样叫搬运机器人,为什么有的换场地就要重新施工,有的推过去就能干?差别在导航方式。
一、磁条导航(传统 AGV)
在地面铺设磁条,机器人沿着磁条走。缺点很明显:路线是固定的,想改路线就得重新铺;地面有铁屑、油污会影响识别;场地一变动就要停工施工。
二、二维码导航
在地面贴二维码,机器人靠识别码定位。比磁条灵活一些,但同样需要提前铺设,而且二维码容易磨损、被遮挡,通道上货物堆高时也可能扫不到。
三、激光雷达导航(传统 AMR)
靠激光雷达扫描周围环境定位,不需要在地面施工。但它有一个前提:必须提前把整个场地的地图扫好存进系统。之后机器人参照的是这张”旧地图”——
当现场环境发生变化(挪了货架、加了设备、通道改了),旧地图和现实对不上,机器人就识别不了了,只能叫工程师来重新扫图。
万可的做法:地图自己会更新
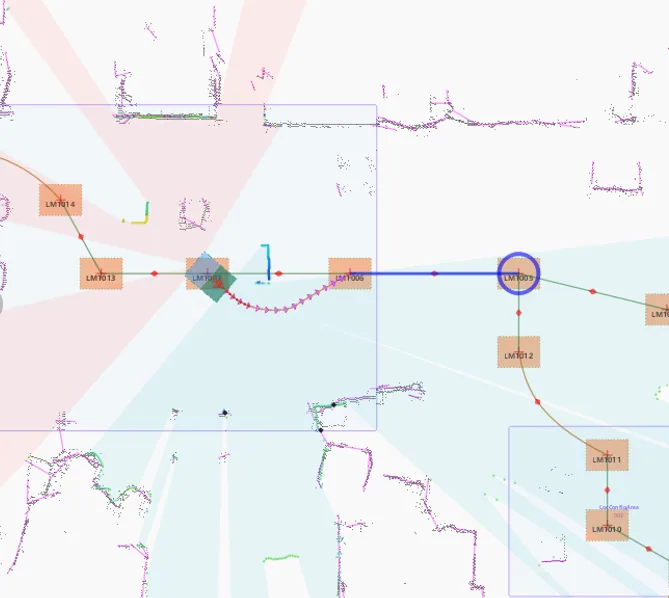
万可 AI 搬运机器人同样使用激光 SLAM 导航,但加了灵犀 AI 智驾调度系统的”地图自进化”能力:
- 只要有任何车辆在场地上跑,它就会随着场地变化实时扫描
- 识别到参照物变化、且地图匹配度下降不多时,继续执行当前路线
- 任务返回时二次扫描原参照物位置,自动更新二维地图
结果就是:场地怎么变,不用叫工程师、不用停产、不用花钱重新扫图。
一句话总结
磁条和二维码是”把路画在地上”,传统激光雷达是”把路画在脑子里但不会更新”,而我们做到的是“路会自己长”。